机器人学手册:从传统 HCI 到 HRI 的转变
从 HCI 到 HRI 的转变不仅仅是技术的演进,更是对人与机器交互复杂性的全面认识。
谷培培
为什么要关注和了解 HRI?
HRI 是一个更为复杂的系统,涉及人与机器人(可能包含多种传感器和执行器)之间的交互。这不仅包括人与机器人之间的直接物理交互,还包括复杂的社会和情感因素。
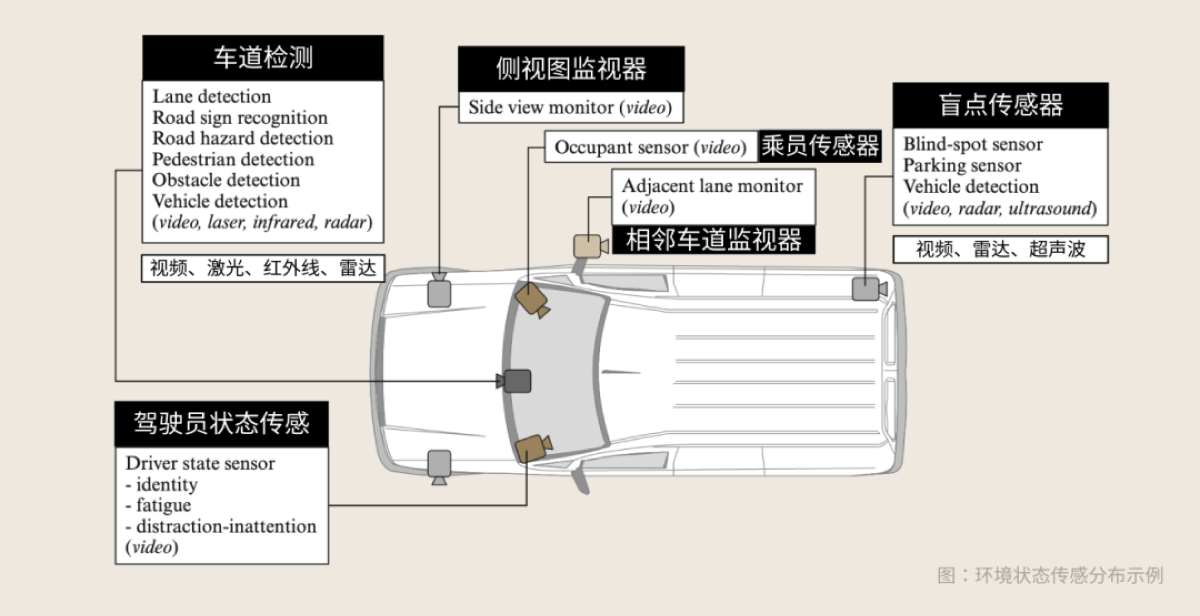
从 HCI 到 HRI 的趋势转变,看未来的交互系统会有哪些变化。
1)从静态到动态:HCI 通常涉及相对静态的界面,而HRI则需要处理动态、实时的交互环境。
2)从单一到多模态:HCI 通常聚焦于较为单一的输入、输出模式,而HRI则需要考虑多种交互模式。
3)从人为中心到共同主体:在 HCI 中,人通常是主导交互的一方,而在 HRI 中,机器人也可能拥有一定程度的自主性。
4)从界面到环境:HCI 往往局限于屏幕和硬件界面,而HRI则更多地涉及到整个物理和社会环境。
从 HCI 到 HRI 的转变不仅仅是技术的演进,更是对人与机器交互复杂性的全面认识,包括从物理、心理到社会层面的多维度考量。这种转变对于对于体验设计者,可以说是一场颠覆性的变革。
HRI 的四个关键因素
1)多模态交互:除了视觉和触觉,还可能包括声音、语言、手势等;
2)动态和自适应行为:机器人需要根据环境和用户反馈调整其行为;
3)社会和文化因素:机器人需要在不同的社会和文化环境中与人互动;
4)安全和信任:特别是在医疗或其他高风险应用中,这是至关重要的。
推荐阅读书目
2016年出版的《机器人学手册》(Springer Handbook of Robotics)由 Bruno Siciliano 和 Oussama Khatib 合著编辑的一本综合性、权威性手册。
Bruno Siciliano:工程学家、机器人学专家
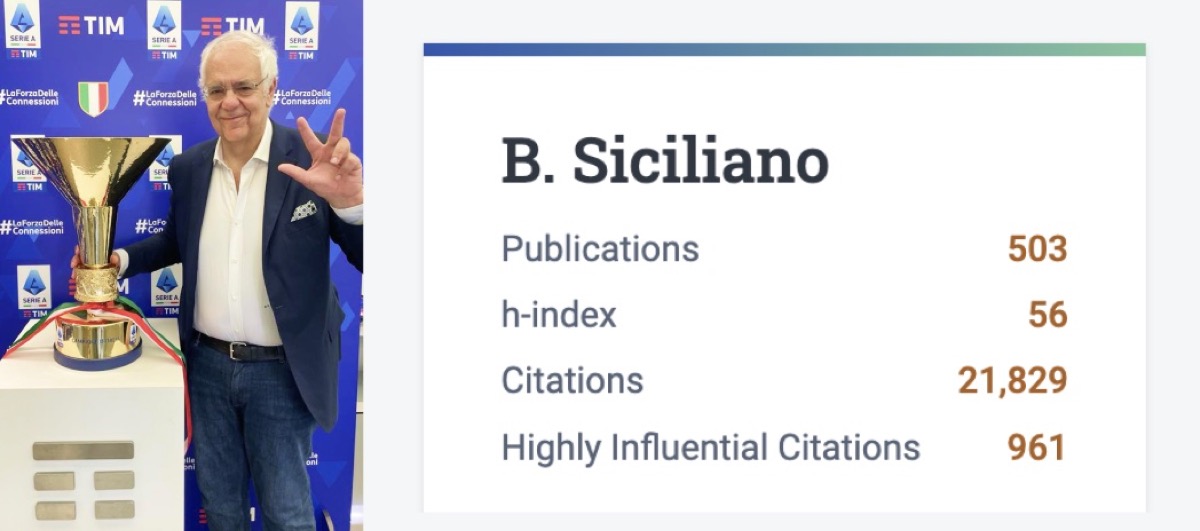
Bruno Siciliano 是机器人学和自动控制领域的知名专家,是PRISMA实验室的负责人。他的研究重点包括机械手、人机交互、视觉伺服和服务机器人等。他还是多本书和大量研究论文的作者或合著者。
他曾获得多项国际奖项,为多个国际学术期刊和会议担任编辑或审稿人,并积极参与多个国际学术组织的工作。
Oussama Khatib:计算机科学家、机器人学专家
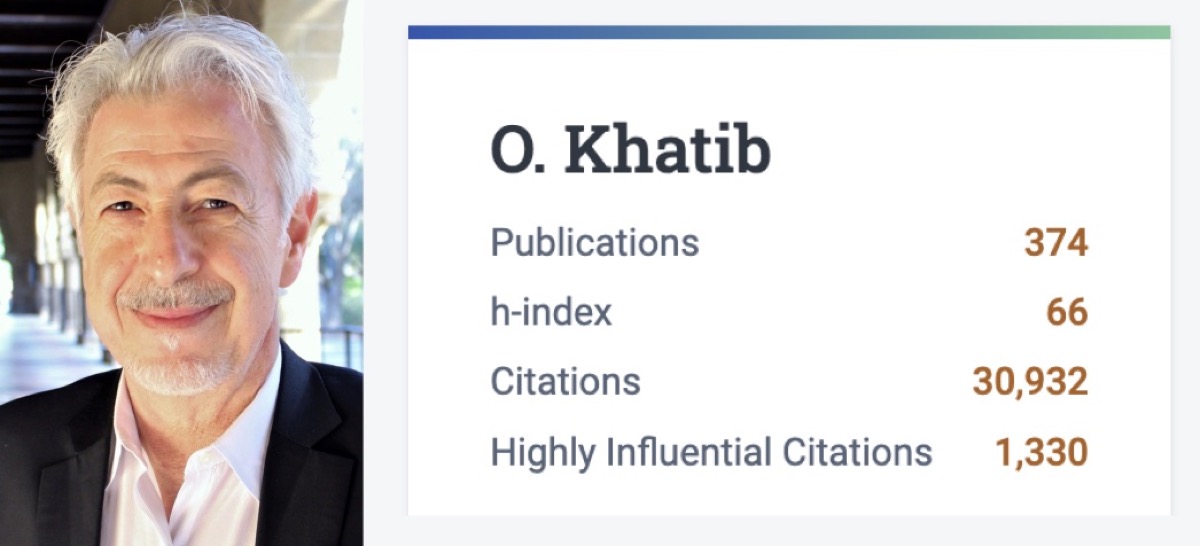
Oussama Khatib 是斯坦福大学计算机科学系的教授,担任斯坦福机器人实验室主任。专长包括人机交互、人形机器人、自主机器人以及机器人在医疗、助理和其他领域的应用。他对机器人动力学和控制、手势和行为编程、人机接口等方面也有深入的研究。
他在国际机器人学和人工智能社群中有很高的声誉,并积极参与多个顶级学术会议和期刊的编辑工作。
这本书提供了有关机器人学各个方面的深入、全面的介绍,包括机器人学不同主题的,涵盖了从基础理论和算法到应用和各种类型(例如,工业机器人、社交机器人、智能汽车等)的机器人的全面视角。各章节由在相应领域内具有威望的专家撰写。
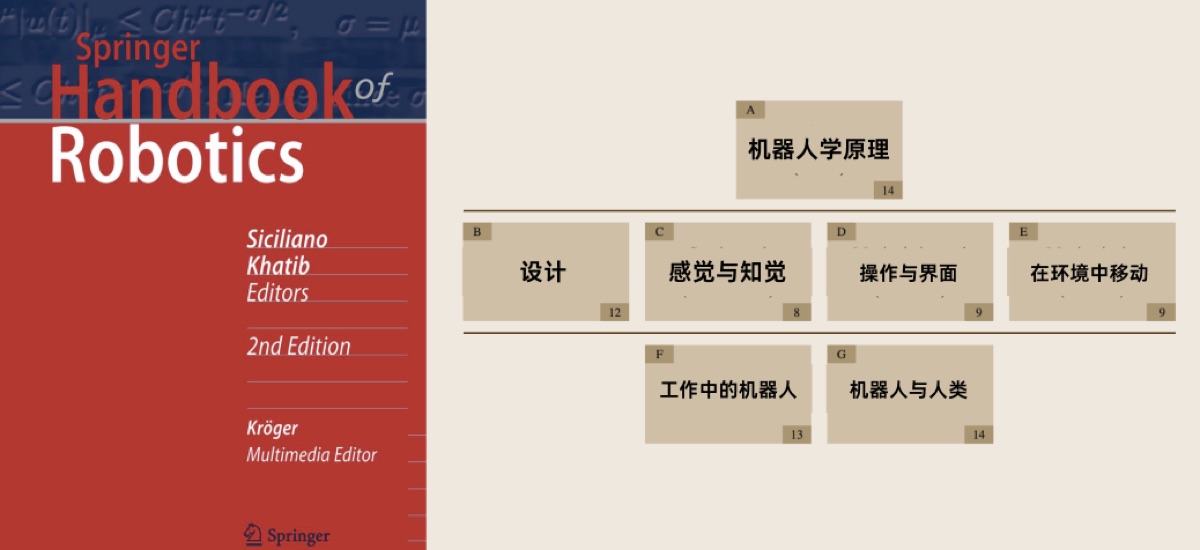
本书主要包括七个部分:
a)基本原理和方法:包括运动学、动力学、控制理论等;b)机器人系统设计:包括不同机器人执行器的介绍;c)感觉和知觉:涉及不同传感器模型和数据处理,以及感知觉模式的传感器数据整合;d)操作:涉及机器人与物体之间,以及人与机器人之间的交互;e)机器人在环境中的移动:包括路径规划、机器人建模与控制等;f)应用:涵盖工业、医疗、娱乐、家庭应用等;g)机器人与人类:包括人形机器人、人体运动重建、物理人机交互、人-机器人增强、认知人机交互、社交机器人、社交辅助机器人、向人类学习、 生物启发机器人、进化机器人、神经机器人和感知机器人等。
这本书既可以作为一个全面的参考资料来使用,也可以选择性地阅读与你的特定需求或兴趣相关的章节。
写在最后
不知不觉,在精挑细选的过程中,我在元模因知识星球沉淀的HCI书单,目前也已经接近 40 本图书了。
我的一个小目标是能够将这份书单沉淀到 100 本,除了人机交互本领域的作品,还会涉及认知科学、社会科学、技术哲学、心理学、人工智能、工程学、设计学等多元、跨学科的相关著作。
也许对于一名 HCI 领域的研究生来说,这份书单早已经超越了 HCI 的范畴。但对于那些立志成为终身学习者的人来说,这些还远远不够……